Eng


 Otthon / Hírek / Iparági hírek / Kis hajtóműves motor: típusok, kiválasztási és alkalmazási útmutató
Kis hajtóműves motor: típusok, kiválasztási és alkalmazási útmutató
 2026.06.24
 Iparági hírek
Mi az a kis hajtóműves motor?
A kis hajtóműves motor egy kompakt, önálló egység, amely egy villanymotort és redukciós sebességváltót integrál, és alacsony fordulatszámon, minimális helyigény mellett nagy nyomatékot biztosít. Ellentétben azzal, hogy a motort és a sebességváltót különálló alkatrészekként használják, a kis hajtóműves motor mindkettőt egyetlen szerelvényben egyesíti – csökkenti a beépítési helyet, leegyszerűsíti a vezetékezést és kiküszöböli a tengelybeállítási problémákat. Ezek az egységek jellemzően a kimeneti nyomatékot állítják elő 0,01 N·m és 500 N·m között és től induló kimeneti sebességgel működnek 1-600 RPM , így nélkülözhetetlenek az automatizálásban, a robotikában, az orvosi eszközökben és a fogyasztói elektronikában.
Meghatározó jellemzője a sebességfokozat, amely megsokszorozza a nyomatékot, miközben arányosan csökkenti a sebességet. A 3000 ford./perc sebességgel forgó motor 100:1 sebességváltóval párosítva 30 ford./perc teljesítményt ad körülbelül 100-szor nagyobb nyomaték mellett (mínusz a hatékonysági veszteségek). Ez az alapvető kompromisszum teszi a kis hajtóműves motorokat olyan sokoldalúvá az iparágakban.
A kis hajtóműves motorok típusai és azok különbségei
Nem minden kis hajtóműves motort egyformán építenek. A belső hajtómű határozza meg a nyomatékkapacitást, a visszavezethetőséget, a zajszintet és a hatékonyságot. A nem megfelelő típus kiválasztása az egyik leggyakoribb és legköltségesebb tervezési hiba.
Spur hajtóműves motor
A homlokkerekes hajtóműves motorok egyenesen vágott fogakat használnak a párhuzamos tengelyeken. Ezek a legegyszerűbb és legköltséghatékonyabb konstrukciók, amelyek hatékonyságát érik el 95-98% szakaszonként . Legfőbb hátrányuk a zaj – a fogak összekapcsolódása jellegzetes nyöszörgést kelt nagyobb sebességnél. A legalkalmasabb alacsony fordulatszámú, közepes nyomatékú alkalmazásokhoz, például szállítószalag-meghajtókhoz, árusító automatákhoz és játékmechanizmusokhoz.
Bolygóhajtóműves motor
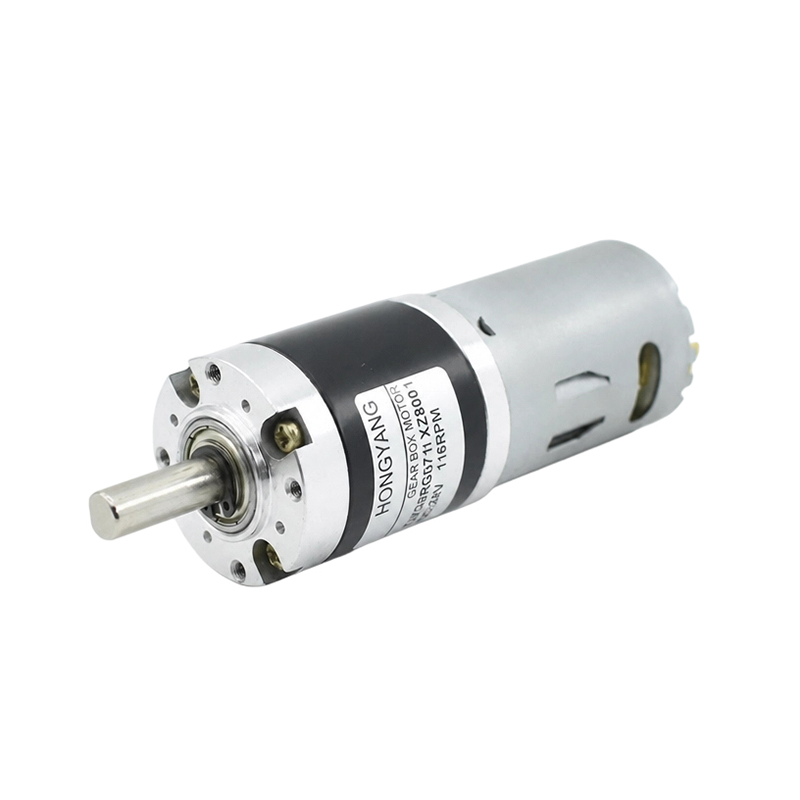
A bolygókerekes hajtóműves motorok a terhelést három vagy több bolygókerekes fogaskerék között osztják el, amelyek egy központi naphajtóművet vesznek körül. Ez a koaxiális elrendezés biztosítja nagy nyomatéksűrűség – gyakran 3-5-szöröse egy azonos átmérőjű, ekvivalens homlokkerekes hajtóműves motor nyomatékának – és kiváló koncentrikusság. Az egyfokozatú hatékonyság jellemzően 90–97% . Ezek az előnyben részesített választás a robotcsuklók, elektromos szerszámok és precíziós működtetők számára, ahol a nagy nyomaték/méret arány kritikus.
Csigahajtóműves motor
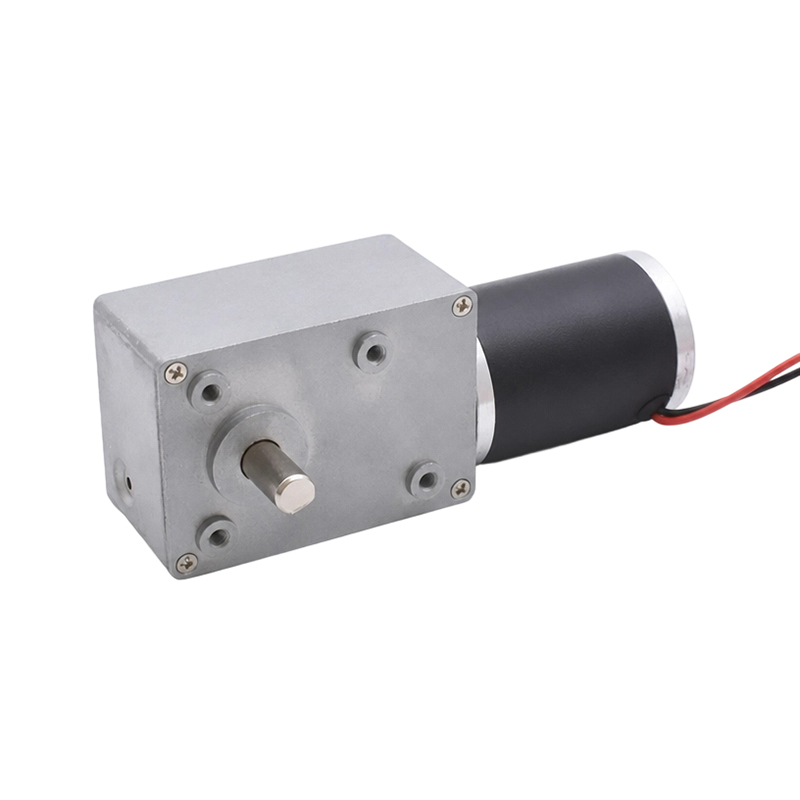
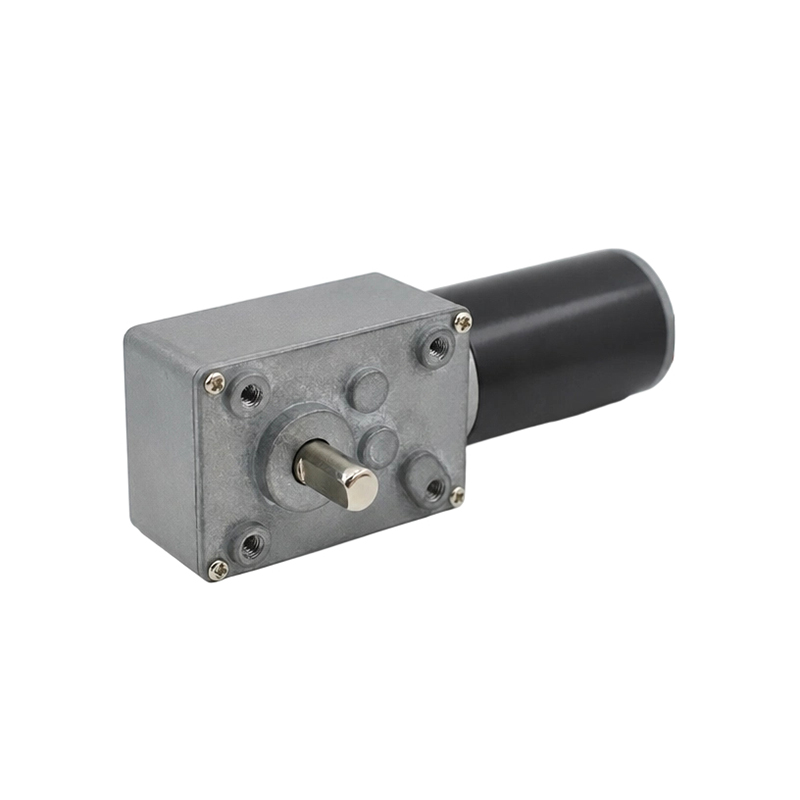
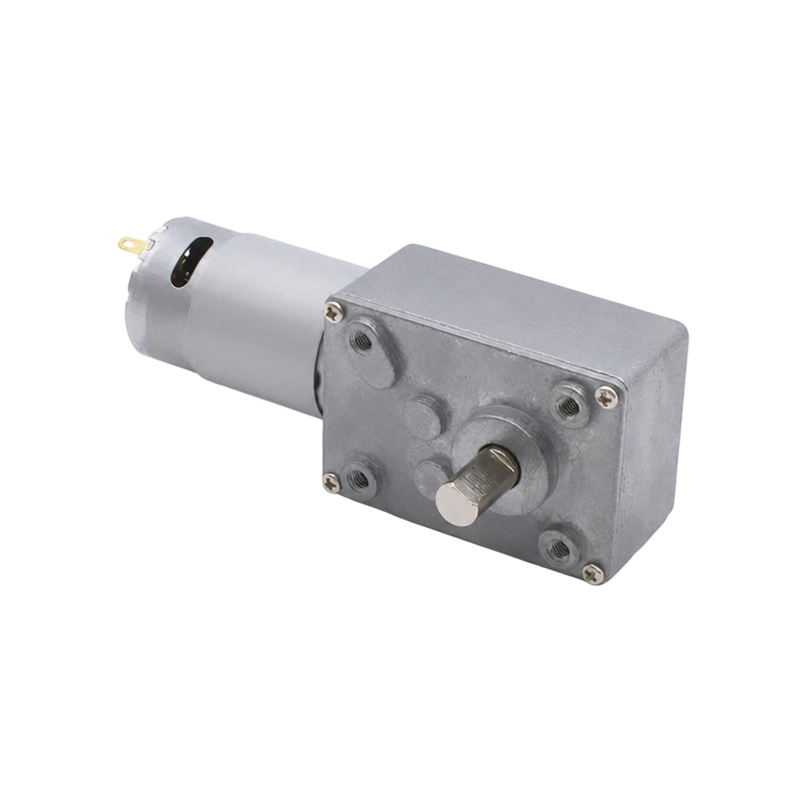
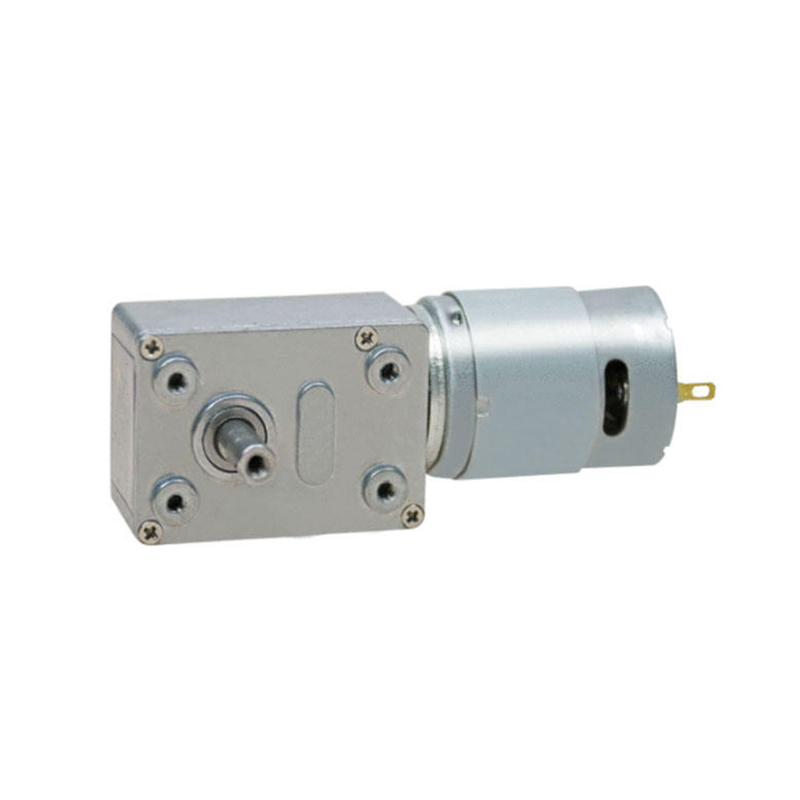
A csigakerekes motorok spirális csigacsavart használnak, amely 90°-os szögben lévő csigakerékkel kapcsolódik, ami nagyon magas egyfokozatú csökkentési arányt tesz lehetővé. 5:1-től 100:1-ig . A legfontosabb előny az önzáró: körülbelül 20:1 feletti áttételeknél a kimenő tengely nem tudja visszahajtani a motort, így ideálisak felvonókhoz, kapukhoz és szelepmozgatókhoz, amelyeknek fék nélkül kell tartaniuk a pozíciót terhelés alatt. A hatékonyság azonban jelentősen – gyakran – csökken 40-70% – a csiga és a kerék közötti csúszó érintkezés miatt.
Hengeres hajtóműves motor
A csigakerekes fogaskerekes motorok ferde fogazattal rendelkeznek, amelyek fokozatosan kapcsolódnak be, ami simább, csendesebb működést eredményez, mint a homlokkerekes fogaskerekek, és a fokozatonkénti hatékonyság jellemzően 96–99% . A ferde fog axiális tolóerőt hoz létre, amelyet megfelelő csapágyakkal kell kezelni. Széles körben használják szivattyúkban, keverőkben és csomagológépekben, ahol egyaránt szükséges a csendes működés és a nagy hatékonyság.
Kúpkerekes hajtóműves motor
A kúpkerekes hajtóműves motorok kúpos fogaskerekek segítségével továbbítják a forgást az egymást metsző tengelyek között, jellemzően 90°-ban. Ezeket akkor használják, ha a kimenő tengelyt a motorra merőlegesen kell elhelyezni – ez általános az élelmiszer-feldolgozó berendezésekben, az irányváltó szállítószalagokban és a mezőgazdasági gépekben.
| Írja be | Hatékonyság szakaszonként | Arány tartomány | Zajszint | Önzáró | Legjobb használati eset |
|---|---|---|---|---|---|
| Spur | 95–98% | 2:1 – 10:1 | Közepes – Magas | Nem | Szállítószalagok, játékok |
| Bolygós | 90–97% | 3:1 – 100:1 | Alacsony – Közepes | Nem | Robotika, aktuátorok |
| Féreg | 40-70% | 5:1 – 100:1 | Alacsony | Igen (>20:1) | Felvonók, kapuk, szelepek |
| Helikális | 96–99% | 1,5:1 – 10:1 | Nagyon alacsony | Nem | Szivattyúk, keverők |
| Ferde | 93–97% | 1:1 – 6:1 | Alacsony – Közepes | Nem | Derékszögű meghajtók |
Motortípusok, amelyeket általában kis sebességváltókkal párosítanak
A sebességváltót meghajtó villanymotor ugyanolyan fontos, mint maga a hajtómű típusa. A motor határozza meg a fordulatszám szabályozhatóságát, az áramforrás követelményeit és a dinamikus reakciót.
DC szálcsiszolt motor
A leggazdaságosabb lehetőség. Az egyenáramú kefés hajtóműves motorok alacsony feszültségű tápegységről (3 V–48 V DC) működnek, és egyszerűen változó feszültséggel vezérelhetők. Egy tipikus 12 V-os szálcsiszolt egyenáramú hajtóműves motor az 5–50 W-os tartományba kerül 3-25 dollár . A kefe kopása nagyjából az élettartamot korlátozza 500-2000 óra folyamatos működést biztosítanak, így jobban alkalmasak időszakosan igénybe vehető alkalmazásokhoz, például ablakemelőkhöz, árusító automatákhoz és hobbirobotokhoz.
DC kefe nélküli motor (BLDC)
A kefe nélküli egyenáramú hajtóműves motorok a mechanikus kommutációt elektronikus kapcsolással helyettesítik, meghosszabbítva az élettartamot 10 000-30 000 óra és 10-20%-kal javítja a hatékonyságot a szálcsiszolt ekvivalensekhez képest. Dedikált motorvezérlőt (ESC vagy BLDC driver IC) igényelnek, ami növeli a költségeket és a bonyolultságot, de precíz sebességszabályozást és regeneratív fékezést kínál. Ezek dominálnak az orvosi eszközökben, a drónokban és az ipari automatizálásban, ahol a megbízhatóság nem alku tárgya.
Léptetőmotor sebességváltóval
A léptetőmotorok nyitott hurkú helyzetszabályozást biztosítanak olyan finom felbontással, mint 0,009°/lépés mikrolépéssel, kódolók nélkül. A sebességváltó hozzáadása megsokszorozza a tartási nyomatékot és csökkenti a lépésszöget, így ideálisak 3D nyomtatókhoz, CNC tengelyekhez és kamera billenőfejekhez. A tipikus 5:1 és 20:1 közötti redukciós arányokat alkalmazzák a rezonancia elkerülésére, miközben növelik a nyomatékot.
AC indukciós motor sebességváltóval
Kis váltóáramú hajtóműves motorok (általában 6 W és 750 W között ) az ipari szállítószalagok és csomagolóberendezések igáslói. Közvetlenül a hálózati feszültségről (110 V vagy 230 V AC) működnek vezérlő nélkül, rendkívül tartósak, és az IEC vázméreteknek megfelelően szabványosak. A sebességet a vonali frekvencia határozza meg, kivéve, ha változó frekvenciájú meghajtóval (VFD) van párosítva.
Főbb jellemzők, amelyeket meg kell érteni vásárlás előtt
Az adatlap félreolvasása a leggyorsabb módja a rossz hajtóműves motor kiválasztásának. Ezek a specifikációk a legfontosabbak:
- Névleges kimeneti nyomaték: A folyamatos nyomatékot a motor korlátlan ideig képes leadni túlmelegedés nélkül. Mindig a tényleges terhelési nyomatékhoz képest 1,5–2-szeres biztonsági tényezővel tervezzen.
- Csúcs (leállás) nyomaték: A maximális nyomaték nulla fordulatszámon – általában 3–6-szoros névleges nyomaték bolygóegységeknél. Ennek túllépése a fogaskerekek fogait maradandóan károsítja.
- Terhelés nélküli kimeneti sebesség: Fordulatszám névleges feszültségen nulla terhelés mellett. A tényleges üzemi sebesség terhelés alatt 10-20%-kal alacsonyabb a sebességváltó hatásfokától és terhelésétől függően.
- Csökkentési arány: A bemeneti sebesség és a kimeneti sebesség aránya. Az 50:1 arány azt jelenti, hogy a kimenő tengely minden 50 motorfordulat után egyszer fordul.
- Visszacsapás: Szögjáték (holt zóna) a kimenő tengelyen, amikor a terhelés iránya megfordul. Ívpercben mérve – a precíziós bolygóegységek <3 ívpercet érnek el , míg a gazdaságos egységek 20-60 ívperc holtjátékkal rendelkezhetnek.
- Radiális és axiális terhelési értékek: Kényszeríti a kimenő tengely csapágyazását. A radiális terhelési határértékek túllépése a nem megfelelően felszerelt hajtóműves motorok idő előtti csapágyhibáinak egyik fő oka.
- IP minősítés: A behatolás elleni védelem (például IP54, IP67) a porral és nedvességgel szembeni ellenállást határozza meg – ez kritikus kültéri vagy mosási környezetben.
- Üzemi ciklus: A folyamatos (S1), rövid idejű (S2) vagy szakaszos (S3) üzem túlmelegedés nélkül befolyásolja a megengedett legnagyobb terhelést. Az S3 besorolású egység folyamatos üzemben tartása a motor kiégésének gyakori oka.
A kis hajtóműves motorok általános alkalmazásai
Kis hajtóműves motorok szinte minden olyan motoros rendszerbe vannak beépítve, amelyek szabályozott, közepes sebességű mozgást igényelnek. Sokoldalúságuk páratlan:
Robotika és automatizálás
Együttműködő robot (cobot) ízületek használata bolygókerekes BLDC hajtóműves motorok beépített kódolókkal és 50:1 és 150:1 közötti arányokkal a precíz, ismételhető pozicionálás érdekében. Egy 6 tengelyes kobotkar általában 6–12 különálló hajtóműves motoregységet tartalmaz. A mobil robotok (AGV-k) homlok- vagy bolygókerekes DC hajtóműves motorokat használnak 20-200 W tartomány 30–120 ford./perc sebességgel hajtani a kerekeket.
Orvosi eszközök
Az infúziós pumpák, a sebészeti robotok, a motoros kerekesszékek és a kórházi ágybeállító mechanizmusok mind kis hajtóműves motorokra – jellemzően BLDC bolygóegységekre – támaszkodnak, mivel azok csendes működés, hosszú élettartam és pontos sebességszabályozás . A sebészeti robotika 1 ívperc alatti holtjátékot és 0,5 N·m és 20 N·m közötti kimeneti nyomatékot igényel egy gyakran 40 mm átmérőjű csomagban.
Szórakoztató elektronika és intelligens otthon
A motoros ablakredőnyök, intelligens zárak, kamerakardánok és robotporszívók kis egyenáramú hajtóműves motorokat tartalmaznak. Egy tipikus intelligens redőnymotor a következő helyen működik 2-5 ford./perc kimenet nyomatékkal 1-3 N·m 12 V vagy 24 V DC tápról működik. Ezekben a környezetekben gyakran az alacsony zajszint a meghatározó kiválasztási kritérium.
Ipari szállítószalag és csomagolósorok
Kompakt váltakozó áramú spirális vagy csigahajtóműves motorok a 6 W és 370 W között szállítószalagok, címkézőgépek és töltőállomások. Szabványos IEC karimás rögzítésük és tengelyméreteik leegyszerűsítik a moduláris gépekbe való beépítést. Az egyedül anyagmozgatásban használt hajtóműves motorok globális piacát meghaladta 8 milliárd USD 2024-ben .
Autóipari alrendszerek
A modern járművek tartalmazzák 40-80 kis DC hajtóműves motor autónként, vezetőülés-állítók, tükrök pozícionálók, ablakemelők, napfénytető-mechanizmusok és HVAC lengéscsillapítók. Ezeknek meg kell felelniük a szigorú autóipari szabványoknak, beleértve a rezgésállóságot (10–2000 Hz), a hőmérsékleti tartományt (-40 °C és 85 °C között), valamint az EMC-megfelelőséget a CISPR 25 szerint.
A megfelelő kis hajtóműves motor kiválasztása: lépésről lépésre
A terepen a hajtóműves motorok idő előtti meghibásodásának többségét a kiválasztási hibák okozzák. Ezek elkerülése érdekében kövesse ezt a szisztematikus eljárást:
- Határozza meg a terhelési nyomatékot és a fordulatszám követelményét. Számítsa ki azt a nyomatékot, amelyre a mechanizmusnak ténylegesen szüksége van a kimenő tengelyen, figyelembe véve a súrlódást, a gyorsítás közbeni tehetetlenséget és a legrosszabb esetben a túlterhelést. Határozza meg a szükséges kimeneti fordulatszámot az alkalmazás lineáris vagy forgási sebességi követelményei alapján.
- Válassza ki a felszerelés típusát. Kiindulási pontként használja a fenti összehasonlító táblázatot. Ha önreteszelésre van szükség → féreg. Ha a nagy nyomatéksűrűség egy kompakt testben kritikus → planetáris. Ha a csendes működés a legfontosabb → spirális. Ha a költségek az elsődleges hajtóerő, és a zaj elviselhető → ösztönözni.
- Válassza ki a motortechnológiát. Határozza meg, hogy szüksége van-e egyszerű be- és kikapcsolásra (kefés DC vagy AC), precíz fordulatszám-visszacsatolásra (BLDC), helyzetszabályozásra kódolók nélkül (léptető), vagy hálózati egyszerűségre (AC indukció).
- Alkalmazzon biztonsági tényezőt. A minimális névleges kimeneti nyomaték eléréséhez szorozza meg a számított terhelési nyomatékot 1,5–2,0-val. Lökésterheléssel vagy gyakori indítási-leállítási ciklusokkal járó alkalmazásoknál használja ennek a tartománynak a felső határát.
- Ellenőrizze a hőkorlátokat. Ellenőrizze a motor névleges teljesítményét a telepítés környezeti hőmérsékletén. A motor névleges környezeti értéke (tipikusan 40°C) felett a hatásfok csökken és a termikus csökkenés következik be. 60°C-os környezeti hőmérsékleten csökkentse a kimeneti teljesítményt kb 10-15% .
- Ellenőrizze a tengelyterhelési értékeket. Győződjön meg arról, hogy a rögzítési elrendezés a sugárirányú és axiális tengelyerőket a névleges értékeken belül tartja. Közvetlenül merev teherhez való kapcsolódás eltolással radiális erőket generálhat 5-10× magasabb mint a hajtóműves motor névleges határértéke.
- Erősítse meg a környezetvédelmi és szabályozási követelményeket. Igazítsa az IP-besorolást a környezetéhez, ellenőrizze a szükséges tanúsítványokat (UL, CE, RoHS, REACH), és ellenőrizze a feszültség/frekvencia kompatibilitást.
Kis hajtóműves motorok méretosztályai és tipikus teljesítménytartományok
A kis hajtóműves motorok a fizikai méretek széles skáláját ölelik fel. Ha megérti, hogy melyik méretosztály felel meg az alkalmazásnak, akkor gyorsan leszűkítheti a lehetőségeket.
| Méret osztály | Külső átmérő | Teljesítmény tartomány | Kimeneti nyomaték | Tipikus alkalmazások |
|---|---|---|---|---|
| Micro | 6-16 mm | 0,01–1 W | 0,01–0,5 N·m | Órák, endoszkópok, hallókészülékek |
| Mini | 16-36 mm | 1-20 W | 0,5–10 N·m | Intelligens zárak, kamera gimbalok, laboratóriumi műszerek |
| Kicsi | 36-63 mm | 20-120 W | 10–100 N·m | Robotcsuklók, AGV-k, motoros kerekesszékek |
| Kompakt ipari | 63-100 mm | 120–750 W | 100-500 N·m | Szállítószalag hajtások, csomagológépek |
A beszerelés, a szerelés és a karbantartás bevált gyakorlatai
Még a legjobb hajtóműves motor is idő előtt meghibásodik, ha helytelenül van beszerelve vagy karbantartva. Ezek a gyakorlatok közvetlenül meghosszabbítják az élettartamot:
Szerelési irány
A legtöbb kis hajtóműves motor minden szerelési irányra alkalmas, de ellenőrizze az adatlapot. A fröccsenő kenéssel ellátott csigakerekes motorokat az előírásoknak megfelelően kell felszerelni – megfordításuk kiéheztetheti a csigahálót, és gyors kopást okozhat. A vízszintes tengely-felszerelés gyakori telepítési hiba a csigacsökkentőknél.
Csatolás és terhelésbeállítás
Ahol csak lehetséges, használjon rugalmas tengelykapcsolókat a merevek helyett. Olyan kicsi beállítási eltérés 0,1 mm radiális eltolás 2-3-szorosára növelheti a kimenő tengely csapágyterhelését, így a csapágy élettartama több tízezer óráról néhány százra csökkenthető. A pofa vagy oldham tengelykapcsolók alkalmazkodnak az eltolódásokhoz, miközben tisztán adják át a nyomatékot.
Kenési intervallumok
Az élettartamra zárt hajtóműves motorok normál körülmények között nem igényelnek utánkenést. Az újrakenhető egységek esetében minden alkalommal cserélje ki a hajtóműzsírt 5000-10000 üzemóra vagy legalább évente folyamatos üzemű alkalmazások esetén. Használja a gyártó által megadott kenőanyag-minőséget – az eltérő viszkozitású helyettesítés a korai hajtómű- és csapágykopás egyik fő oka.
Hőkezelés
Biztosítson megfelelő légáramlást a motorház körül. Felszíni hőmérséklet felett 70°C a motorházon (szabványos B szigetelési osztályú motorokhoz) túlterhelést vagy elégtelen szellőzést jelez. A névleges hőmérséklet feletti állandó futás megfelezi a motor tekercs élettartamát minden 10°C-os névleges érték feletti növekedés esetén – ez a motortechnikában jól dokumentált összefüggés (Arrhenius-szabály).
A kis hajtóműves motorok piaci trendjei és jövőbeli fejlesztései
A hajtóműves motorok globális piacát kb 33 milliárd USD 2024-ben és az előrejelzések szerint a CAGR mértéke 4,5–5,5% 2030-ig, az ipari automatizálás, az elektromos járművek és a robotika terjeszkedésének hajtóereje. Számos kulcsfontosságú fejlesztés alakítja át a termékkategóriát:
- Integrált elektronika: A motormeghajtók, kódolók és kommunikációs interfészek (CANopen, EtherCAT, RS-485) egyre inkább közvetlenül a motorházba vannak integrálva, ami csökkenti a kábelkötegeket, és lehetővé teszi a plug-and-play telepítést a decentralizált automatizálási architektúrákban.
- Nagy hatékonyságú ritkaföldfém mágnesek: A BLDC hajtóműves motorokban lévő NdFeB mágnesek teljesítménysűrűséget biztosítanak 30-50%-kal magasabb mint a ferritmágneses ekvivalensek, ami kisebb, könnyebb kialakításokat tesz lehetővé azonos kimeneti teljesítmény mellett – ez közvetlenül a hordozható és akkumulátoros alkalmazások számára előnyös.
- Cikloid és harmonikus hajtóműves motorok: A bolygókerekes hajtóművek e nulla holtjáték-alternatívái egyre inkább elterjednek a precíziós robotikában, és akár a kimenő nyomatékokat is 10-szerese a keret méretének a hagyományos bolygóegységekhez képest, bár magasabb költséggel.
- Fenntarthatóság és energiahatékonyság: Az IE3 és IE4 hatékonysági osztály követelményei (az IEC 60034-30-1 szerint) a váltakozóáramú hajtóműves motorok frissítését teszik szükségessé Európa-szerte és Kínában, miközben az IE4 motorok fogyasztanak. 15-30%-kal kevesebb energia mint az IE1 ekvivalensek azonos kimeneti teljesítmény mellett.
- Miniatürizálás a humanoid robotikához: A humanoid robotok fejlesztésének gyors növekedése megnöveli a keresletet az ultrakompakt BLDC bolygókerekes hajtóműves motorok iránt, amelyek 40 mm alatti átmérőjűek, és nagyobb nyomatékúak. 30 N·m -egy olyan kombináció, amely korábban nem volt elérhető ennél a formánál.
Hírek
-
Brush DC motor eredete és fizikai alapjai A Kefe DC motor úttörő az elektromos energia mechanikus mozgássá alakításában, és története szorosan összefonódik a mo...
TOVÁBB OLVASOM -
Ki használ még manapság szálcsiszolt egyenáramú motorokat? Szálcsiszolt egyenáramú motorok kis készülékekben A kefe nélküli motortechnológia növekvő elterjedése ellené...
TOVÁBB OLVASOM -
Egyenáramú motorok ecsettel történő alkalmazása a fogyasztói elektronikában és az intelligens eszközökben A kefe egyenáramú motor szerepe a fogyasztói elektronikai tervez...
TOVÁBB OLVASOM
Gyors linkek
 Otthon
HÍREK


Szerzői jog © Yuyao Hongyang Micromotor Co., Ltd. Minden jog fenntartva.