Eng


 Otthon / Hírek / Iparági hírek / Mi az egyenáramú hajtóműves motor? Típusok, felhasználások és működésük
Mi az egyenáramú hajtóműves motor? Típusok, felhasználások és működésük
 2026.04.15
 Iparági hírek
Mi az egyenáramú hajtóműves motor? A közvetlen válasz
A DC hajtóműves motor egy egyenáramú villanymotor, amely sebességváltóval (sebességváltóval) van integrálva. A motor az elektromos energiát forgási mechanikai energiává alakítja át, míg a csatlakoztatott sebességváltó csökkenti a kimenő fordulatszámot és arányosan növeli a kimenő nyomatékot. Az eredmény egy kompakt, önálló meghajtóegység, amely teljesít nagy nyomaték alacsony fordulatszámon – olyan kombináció, amelyet egy szabványos egyenáramú motor önmagában nem képes hatékonyan megvalósítani.
Gyakorlatilag: ha egy csupasz egyenáramú motor 5000 ford./perc fordulatszámmal pörög, de 50 ford./perc kell egy erős húzóerővel rendelkező szállítószalag meghajtásához, akkor egy hajtóműves motor 100:1 áttétel pontosan ezt adja – miközben a nyomatékot nagyjából 100-szorosára szorozza (mínusz a sebességfokozat-hatékonysági veszteség, jellemzően 70–95%).
Az egyenáramú hajtóműves motorok az egyik legszélesebb körben használt hajtómű-alkatrészek a mérnöki munkában, a robotkaroktól és az elektromos kerekesszékektől az automata autóablakokig és az ipari összeszerelő sorokig mindenben megtalálhatók.
Hogyan működik az egyenáramú hajtóműves motor: az alapmechanizmus
Az egyenáramú hajtóműves motor megértéséhez meg kell érteni annak két integrált rendszerét, amelyek egymás után működnek.
Az egyenáramú motor színpada
Ha a motor bemeneti kapcsaira egyenáramú feszültséget kapcsolnak, az áram az armatúra tekercselésein keresztül egy mágneses mezőn belül folyik (melyet állandó mágnesek vagy elektromágnesek hoznak létre). Ez a kölcsönhatás forgási erőt – nyomatékot – hoz létre, amely megforgatja a motor tengelyét. A forgási sebesség az alkalmazott feszültségtől, míg a nyomaték az áramerősségtől függ. A legtöbb kis DC hajtóműves motor működik 3V, 6V, 12V vagy 24V tápfeszültségek.
A sebességváltó színpad
A motor tengelye közvetlenül a hajtóműbe táplál, amely egy sor fogaskereket tartalmaz. Mindegyik fokozat egy rögzített áttétellel csökkenti a sebességet és megsokszorozza a nyomatékot. Például egy kétfokozatú sebességváltó, amelynek minden fokozatában 10:1 áttétel van, egy overallt ad 100:1 csökkentés . A sebességváltó kimenő tengelye a motor fordulatszámának 1/100-adán forog, de akár 100-szoros nyomatékkal (a hatásfok vesztesége előtt).
A nyomaték-sebesség kompromisszuma
Ez az alapvető mérnöki elv minden hajtóműves motor mögött: a fordulatszám és a nyomaték fordítottan arányosak adott teljesítmény bemeneten. Az áttételi arány megkétszerezése felére csökkenti a kimenő fordulatszámot és megkétszerezi a kimeneti nyomatékot. Ez lehetővé teszi a mérnökök számára, hogy a hajtásrendszert pontosan úgy hangolják, hogy az megfeleljen bármely alkalmazás mechanikai követelményeinek anélkül, hogy magát a motort megváltoztatnák.
Az egyenáramú hajtóműves motorok fő típusai
Az egyenáramú hajtóműves motorokat a használt egyenáramú motor típusa és a sebességváltó konfigurációja szerint osztályozzák. Mindegyik kombináció különböző teljesítménykövetelményeknek felel meg.
Motor típus szerint
- Szálcsiszolt DC hajtóműves motor: Szénkeféket és kommutátort használ az áram átviteléhez a forgó armatúrához. Egyszerű, alacsony költségű és könnyen vezérelhető az alapvető PWM áramkörökkel. A kefék idővel elhasználódnak, általában cserét igényelnek 500-2000 óra működésének. Gyakori játékokban, működtetőkben és alacsony igénybevételű alkalmazásokban.
- Kefe nélküli DC (BLDC) hajtóműves motor: Elektronikus kommutációval megszünteti a keféket. Hosszabb élettartamot biztosít (gyakran 10.000 óra ), nagyobb hatásfok (85–95%), alacsonyabb elektromágneses interferencia és jobb hőkezelés. Orvosi eszközökben, drónokban és precíziós automatizálásban használják.
- Coreless DC hajtóműves motor: Az armatúra nem rendelkezik vasmaggal, így rendkívül könnyű és nagyon érzékeny, nagyon alacsony tehetetlenséggel. Ideális kézi sebészeti eszközökhöz, protézisekhez és kamerarendszerekhez, ahol a gyors, precíz mikromozgások számítanak.
Sebességváltó típus szerint
- Homlokkerekes motor: Egyenes vágású párhuzamos fogaskerekeket használ. Egyszerű, gazdaságos és széles körben elérhető. Kicsit zajosabb, mint más típusoknál a hirtelen fogak összeszorulása miatt. A legjobb közepes sebességű, közepes terhelésű alkalmazásokhoz.
- Helikális hajtóműves motor: A fogaskerekek ferdén vannak vágva, így biztosítva a fogak fokozatos rögzítését. Ez azt eredményezi simább, csendesebb működés és nagyobb teherbírású, mint a homlokfogaskerekeknél. Előnyben részesítik az irodai automatizálásban, HVAC-rendszerekben és élelmiszer-feldolgozó berendezésekben.
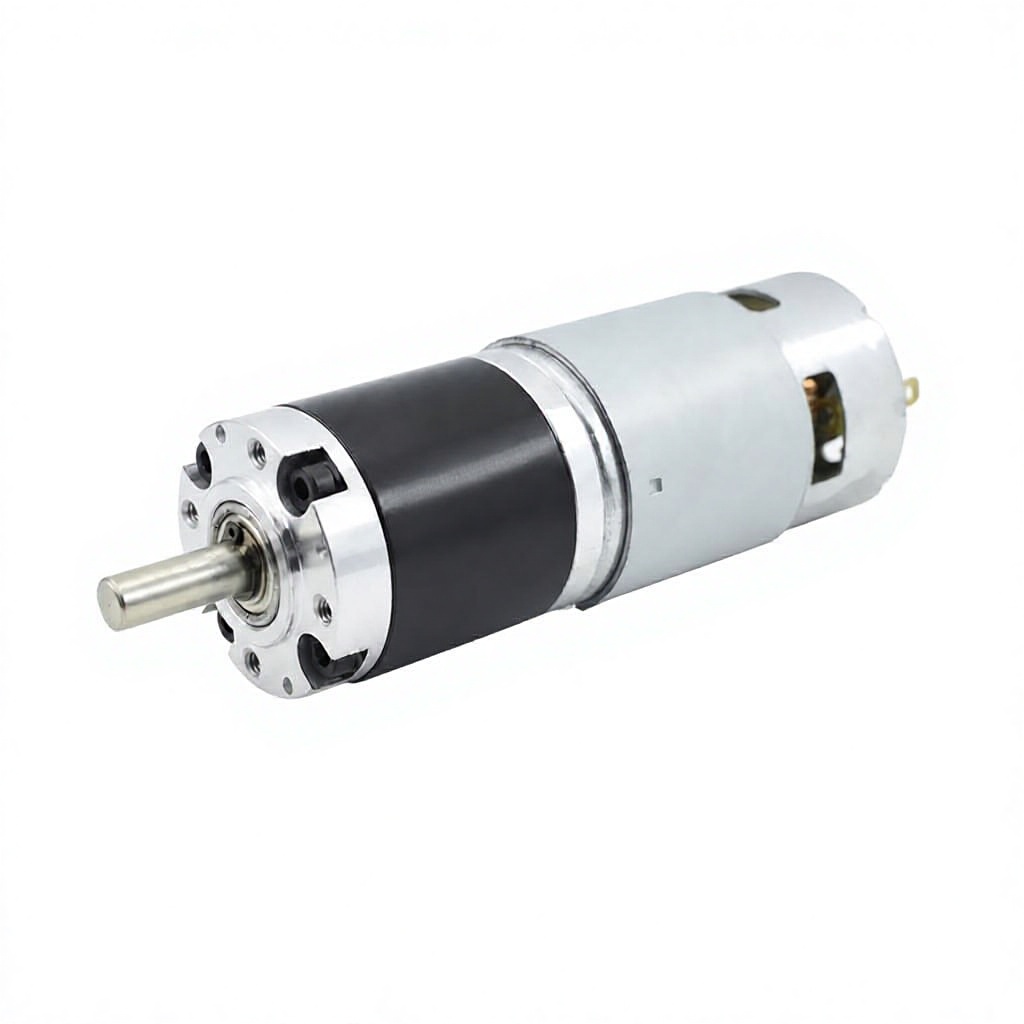
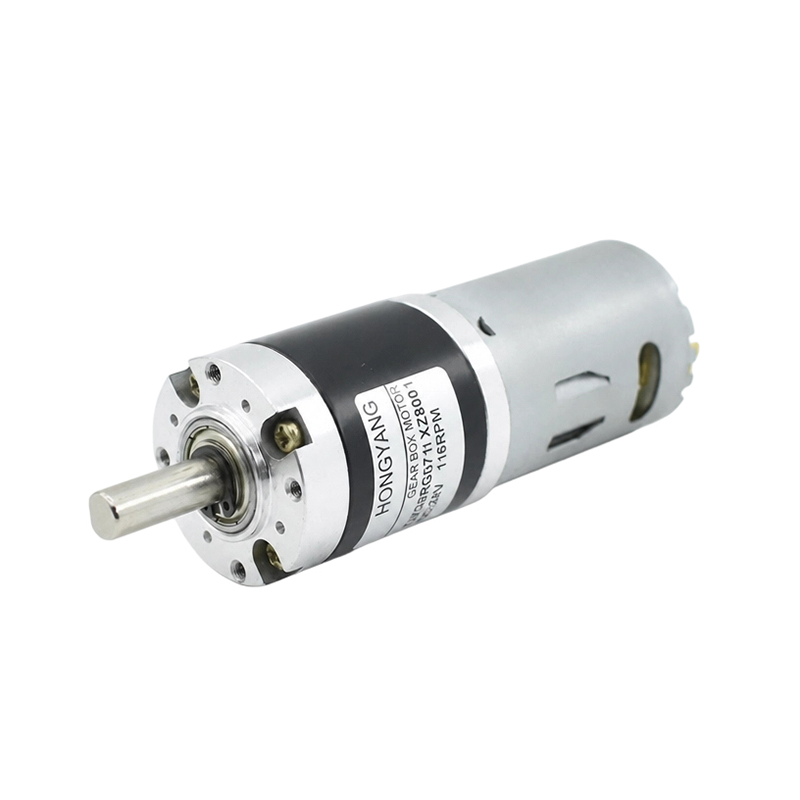
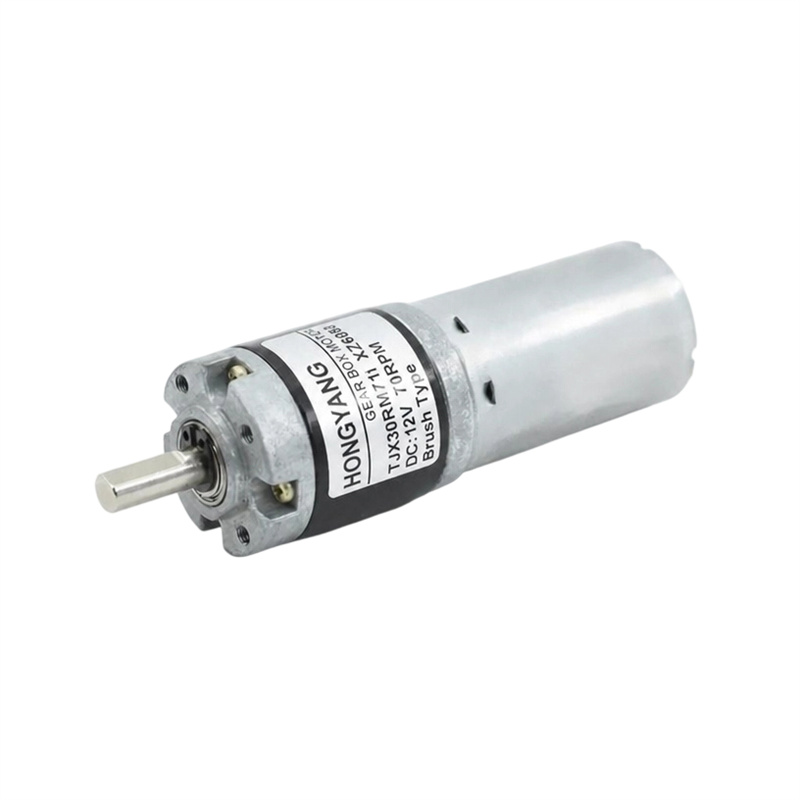
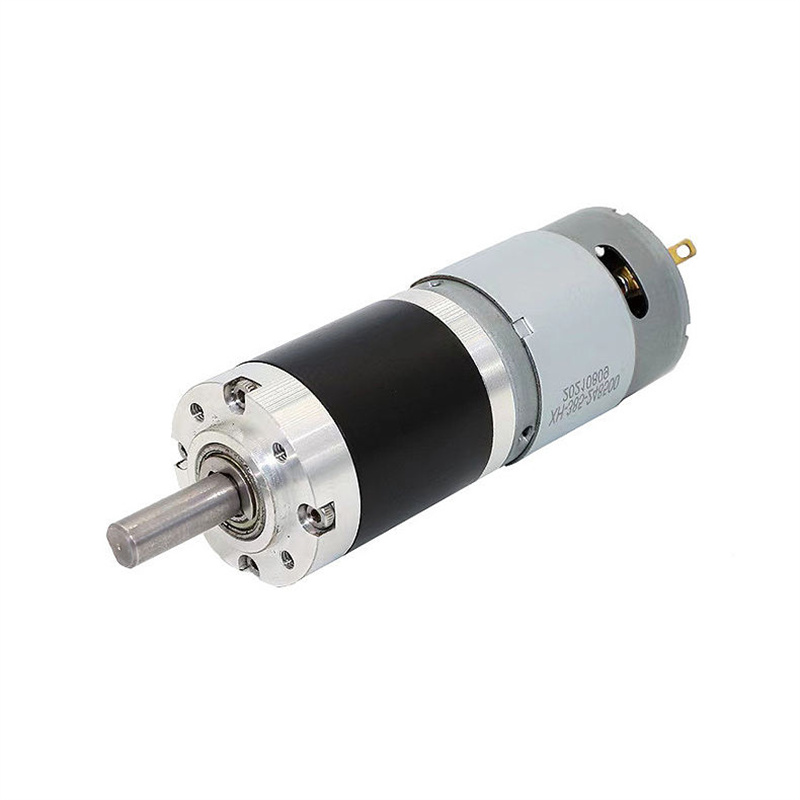
- Bolygókerekes motor: Tartalmaz egy központi naphajtóművet, a környező bolygókerekeket és egy külső gyűrűs fogaskereket. Ez a kialakítás eléri nagyon nagy nyomatéksűrűség és áttételi arány akár 1000:1-ig kompakt hengeres formában. Általánosan használt robotikában, elektromos járművekben és nagy pontosságú hajtóművekben.
- Csigahajtóműves motor: Csigacsavart használ csigakerékkel, ami nagyon magas redukciós arányt tesz lehetővé (akár 300:1 egy lépésben) és eredendő önzáró az áramellátás megszűnésekor. Ideális felvonókhoz, kapunyitókhoz és minden olyan alkalmazáshoz, ahol a rakomány fékezés nélküli pozícióban kell maradnia.
A főbb specifikációk magyarázata
A megfelelő DC hajtóműves motor kiválasztásához meg kell érteni ezeket az alapvető paramétereket. Még az egyik félreértelmezése is motorhibát vagy alulteljesítményt eredményezhet.
| Specifikáció | Egység | Mit jelent | Tipikus tartomány |
|---|---|---|---|
| Névleges feszültség | V (DC) | Optimális üzemi feszültség | 3V-48V |
| Terhelés nélküli sebesség | RPM | Kimenő tengely fordulatszám terhelés nélkül | 1-1000 ford./perc |
| Névleges nyomaték | N·m vagy kg·cm | Folyamatos biztonságos kimeneti nyomaték | 0,01 – 500 N·m |
| Leállási nyomaték | N·m vagy kg·cm | Maximális nyomaték nulla fordulatszámon | 2–10× névleges nyomaték |
| Áttételi arány | n:1 | Bemenet-kimenet sebesség csökkentése | 5:1 – 1000:1 |
| Hatékonyság | % | A teljesítmény hasznos kimenetté konvertálva | 50% - 95% |
| Névleges áram | A | Áramfelvétel névleges terhelés mellett | 0,05A – 30A |
| IP minősítés | IP kód | Por- és vízvédelmi szint | IP20 – IP67 |
Tervezési alapszabály: Mindig olyan hajtóműves motort válasszon, amelynek névleges nyomatéka legalább 1,5–2-szerese az alkalmazás számított terhelési nyomatékának. Ez a biztonsági ráhagyás figyelembe veszi az indítási túlfeszültségeket, a súrlódási ingadozásokat és a terhelés ingadozásait, amelyek könnyen meghaladhatják az állandósult értékeket.
Egyenáramú hajtóműves motor vs. egyéb motortípusok
A mérnökök gyakran értékelik az egyenáramú hajtóműves motorokat az alternatívákhoz képest. Így hasonlítják össze a legkritikusabb tényezőket.
| Tényező | DC hajtóműves motor | AC hajtóműves motor | Léptetőmotor | Szervo motor |
|---|---|---|---|---|
| Áramforrás | DC (akkumulátor/tápegység) | AC hálózat | DC (impulzus) | DC vagy AC |
| Sebességszabályozás | Egyszerű (PWM/feszültség) | Mérsékelt (VFD szükséges) | Lépésalapú | Kiváló (zárt hurkú) |
| Nyomaték alacsony fordulatszámon | Magas | Mérsékelt | Magas (but drops off) | Nagyon magas |
| Pozíciópontosság | Alacsony (nyílt hurok) | Alacsony | Jó (nyílt hurok) | Kiváló |
| Költség | Alacsony – Moderate | Mérsékelt | Alacsony – Moderate | Magas |
| Hordozhatóság | Kiváló | Szegény | Jó | Jó |
Az egyenáramú hajtóműves motor legerősebb versenyelőnye az egyszerűség, alacsony költség és akkumulátor-kompatibilitás – ez az alapértelmezett választás a mobil, hordozható és költségérzékeny alkalmazásokhoz.
Az egyenáramú hajtóműves motorok valós alkalmazásai
Az egyenáramú hajtóműves motorok rendkívüli termékválasztékba vannak beépítve. Sokoldalúságukat a rendelkezésre álló feszültségek, áttételi arányok és alaktényezők széles skálája adja.
Autóipari rendszerek
A modern járművek tartalmaznak 20-70 DC hajtóműves motorok modelltől függően. Ezek a meghajtású elektromos ablakemelők (általában 12 V, 30–60 RPM), elektromos ülésállítók, HVAC keverék ajtóműködtetők, ablaktörlő rendszerek és szervokormány-asszisztensek. Az autóipari környezetben fennálló megbízhatósági követelmény az IP65-ös besorolású, nagy hatékonyságú kefe nélküli változatok használatát teszi szükségessé.
Robotika és automatizálás
A robotcsuklók, a megfogók és a mobil platformok egyenáramú hajtóműves motoroktól függenek a szabályozott mozgás érdekében. A bolygókerekes hajtóműves motorok itt az alapfelszereltségnek számítanak, amelyek 20:1 és 500:1 közötti áttételi arányt kínálnak akár 22 mm-es átmérőben. Az olyan oktatási robotok, mint a LEGO Technic platformot használók, és az olyan cégektől származó ipari kollaboratív robotok (cobotok), mint a Universal Robots, egyaránt erre az alapvető technológiára támaszkodnak.
Orvosi és segédeszközök
Elektromos kerekesszék használata 24 V-os kefe nélküli DC hajtóműves motorok 80–150 N·m nyomatékot biztosít a felhasználók biztonságos mozgatásához a változatos terepen. Az infúziós pumpák, a sebészeti robotok, a meghajtott végtagprotézisek és a kórházi ágybeállító mechanizmusok mind a kompakt egyenáramú hajtóműves motorok pontosságától és megbízhatóságától függenek.
Szórakoztató elektronika és háztartási gépek
Az automatikus függönyrendszerek, az intelligens zárak, a papíraprítók, az eszpresszógép-darálók és az elektromos konzervnyitók mind kis egyenáramú hajtóműves motorokat használnak. Ezek általában működnek 6V-12V 10:1 és 100:1 közötti áttétellel, a csendes működést és a mindennapi feladatokhoz elegendő nyomatékot kiegyensúlyozva.
Ipari berendezések
A szállítószalag-rendszerek, csomagológépek, textilipari berendezések és mezőgazdasági gépek nagy teherbírású egyenáramú hajtóműves motorokat használnak 100 W-tól több kilowattig. A csigahajtóműves motorok elterjedtek itt önzáró tulajdonságuk miatt, amely megakadályozza a hátrahajtást áramszünet esetén – ez fontos biztonsági funkció a függőleges vagy ferde szállítószalag-szakaszokon.
Hogyan válasszuk ki a megfelelő egyenáramú hajtóműves motort az alkalmazáshoz
Kövesse ezt a strukturált kiválasztási folyamatot, hogy elkerülje a leggyakoribb specifikációs hibákat.
- Határozza meg a terhelési nyomatékot. Számítsa ki vagy mérje meg az alkalmazásának szükséges nyomatékot a kimenő tengelyen. Tartalmazza a súrlódást, a tehetetlenséget és az esetleges lejtős terheléseket. Add hozzá a 1,5–2× biztonsági tényező a minimális névleges nyomatékigény meghatározásához.
- Állítsa be a kívánt kimeneti sebességet. Határozza meg a kimeneten szükséges fordulatszám-tartományt. Ez a célnyomatékkal együtt segít meghatározni a névleges teljesítményt (teljesítmény = nyomaték × szögsebesség).
- Válassza ki a tápfeszültséget. Igazítsa a motor feszültségét a rendelkezésre álló áramforráshoz – akkumulátortelephez, tápegységhez vagy a jármű elektromos rendszeréhez. Ez jelentősen szűkíti a jelöltlistát.
- Válassza ki a sebességváltó típusát. A nagy nyomatéksűrűség és a pontosság érdekében bolygókereket használjon; önzáró féreg; spirális a csendes folyamatos üzemhez; spur az egyszerű, alacsony költségű alkalmazásokhoz.
- Ellenőrizze a munkaciklust. A folyamatos üzemű (S1) motorok tartós működésre vannak besorolva. Az időszakos üzemű (S2, S3) motorok nagyobb csúcsterhelést is elbírnak, de pihenőidőt igényelnek. A motor túlfutása a működési cikluson túl a korai meghibásodás leggyakoribb oka.
- Vegye figyelembe a környezetvédelmi követelményeket. Kültéri vagy mosási környezethez adja meg IP54 vagy magasabb . Az élelmiszer-feldolgozáshoz rozsdamentes acél házak és NSF-kompatibilis kenőanyagok szükségesek.
- Tényező az ellenőrzési módszerben. Az egyszerű be/ki vezérléshez csak relé vagy MOSFET kapcsoló szükséges. A változó sebességhez PWM vezérlő szükséges. A zárt hurkú helyzetszabályozáshoz kódolóval felszerelt motorra és mozgásvezérlőre van szükség.
Egyenáramú hajtóműves motor vezérlése: módszerek és alkatrészek
Az egyenáramú hajtóműves motorok a legkönnyebben elektronikusan vezérelhető hajtáselemek közé tartoznak, ami hozzájárul dominanciájukhoz az akkumulátoros és mikrokontroller alapú rendszerekben.
PWM sebességszabályozás
Az impulzusszélesség-moduláció (PWM) a motorra szállított átlagos feszültséget a tápellátás gyors be- és kikapcsolásával változtatja. A 50%-os terhelhetőség 12V-on 6 V-os átlagnak megfelelő feszültséget ad le, nagyjából felére csökkentve a sebességet. A PWM hatékony (jól megtervezett áramkörök esetén 5% alatti veszteség), és lehetővé teszi a zökkenőmentes, fokozatmentes sebességszabályozást olyan mikrokontrollerekkel, mint az Arduino vagy a Raspberry Pi.
H-Bridge a kétirányú vezérléshez
A H-híd áramkör négy kapcsolót tartalmaz, amelyek "H" alakban vannak elrendezve a motor körül. Különböző kapcsolópárok aktiválásával a motoron áthaladó áram iránya megfordul, megfordítva a forgást. H-híd IC-k, mint pl L298N, DRV8833 vagy TB6612FNG széles körben használják a robotikai projektekben a kényelmes kétirányú vezérlés érdekében, 0,6 A és 4 A közötti áramerősséggel.
Kódolók a pozíció- és sebesség-visszajelzéshez
Kvadratúra jeladó hozzáadása a motor tengelyéhez valós idejű sebesség- és helyzetadatokat biztosít. Számos egyenáramú hajtóműves motor kapható beépített jeladóval, amelyek felbontása a 64-1000 számlálás fordulatonként . Ez lehetővé teszi a zárt hurkú PID vezérlést, ahol a rendszer automatikusan beállítja a feszültséget a célsebesség fenntartása vagy a pontos pozíció elérése érdekében – egy egyszerű hajtóműves motort képes precíziós működtető szerkezetté alakítani.
Gyakori hibamódok és azok megelőzése
Az egyenáramú hajtóműves motorok robusztusak, de bizonyos működési feltételek felgyorsítják a kopást és idő előtti meghibásodást okoznak.
- Túlterhelés az elakadási nyomatékon túl: A tartós működés leálláskor túlzott áramfelvételt okoz (gyakran 5–10-szeres névleges áram), ami gyorsan túlmelegíti a tekercseket. Mindig áramkorlátozó áramkörrel vagy hőkapcsolóval védje.
- A sebességváltó kenési hibája: A száraz fogaskerekek exponenciálisan gyorsabban kopnak. A bolygókerekes és a homlokkerekes sebességváltók olyan zsírt használnak, amely több év után kiszáradhat. A tömített sebességváltókat a gyártó által javasolt időközönként zsírozza újra, vagy válasszon olajfürdős sebességváltókat a hosszú élettartamú alkalmazásokhoz.
- Kefekopás (kefés motorok): 500–1000 óránként ellenőrizze a keféket. A kopott kefék ívkiütést, fokozott elektromos zajt és a kommutátor esetleges károsodását okozzák. Cserélje ki a keféket, mielőtt elkopnak a kefetartón jelzett minimális hosszúságig.
- Nedvesség behatolása: A víz korrodálja a tekercseket és beszennyezi a hajtómű kenőanyagát. Mindig igazítsa az IP-besorolást a környezethez. Ne használjon IP20-as besorolású motort kültéren vagy fröccsenésveszélyes helyen.
- Feszültségcsúcsok: A hátsó EMF a motor kikapcsolásakor károsíthatja a meghajtó áramköreit. Mindig add hozzá a flyback dióda tranzisztoros vagy MOSFET meghajtók használatakor a feszültségcsúcsok rögzítéséhez a motorkapcsokon.
Hírek
-
Brush DC motor eredete és fizikai alapjai A Kefe DC motor úttörő az elektromos energia mechanikus mozgássá alakításában, és története szorosan összefonódik a mo...
TOVÁBB OLVASOM -
Ki használ még manapság szálcsiszolt egyenáramú motorokat? Szálcsiszolt egyenáramú motorok kis készülékekben A kefe nélküli motortechnológia növekvő elterjedése ellené...
TOVÁBB OLVASOM -
Egyenáramú motorok ecsettel történő alkalmazása a fogyasztói elektronikában és az intelligens eszközökben A kefe egyenáramú motor szerepe a fogyasztói elektronikai tervez...
TOVÁBB OLVASOM
Gyors linkek
 Otthon
HÍREK


Szerzői jog © Yuyao Hongyang Micromotor Co., Ltd. Minden jog fenntartva.